Ընտրեք լեզուն
Ռոբոտաշինության արդյունաբերության արագ ընդլայնումը դուրս է եկել ստանդարտացված լաբորատոր նախատիպերից: Այսօր ինքնավար համակարգերը տեղակայված են միջավայրում՝ սկսած արկտիկական հետազոտական կայաններից մինչև արդյունաբերական ձուլման գործարանների բարձր ջերմաստիճանի միջանցքները: Այս ընդլայնման համար կենտրոնական նշանակություն ունի մեքենայի և գետնի միջև եղած կրիտիկական միջերեսը: Մինչև վաճառվող լուծումները գոյություն ունեն, աճը պատվերով ռետինե հետքեր դարձել է որոշիչ գործոն ընկերությունների համար, ովքեր ձգտում են օպտիմալացնել ձգումը, ամրությունը և էներգաարդյունավետությունը: Շարժիչային համակարգի մեխանիկական հատկությունների հարմարեցումը երաշխավորում է, որ ռոբոտը ոչ միայն շարժվում է, այլ վիրահատական ճշգրտությամբ կատարում է իր հատուկ գործողության սրահում:
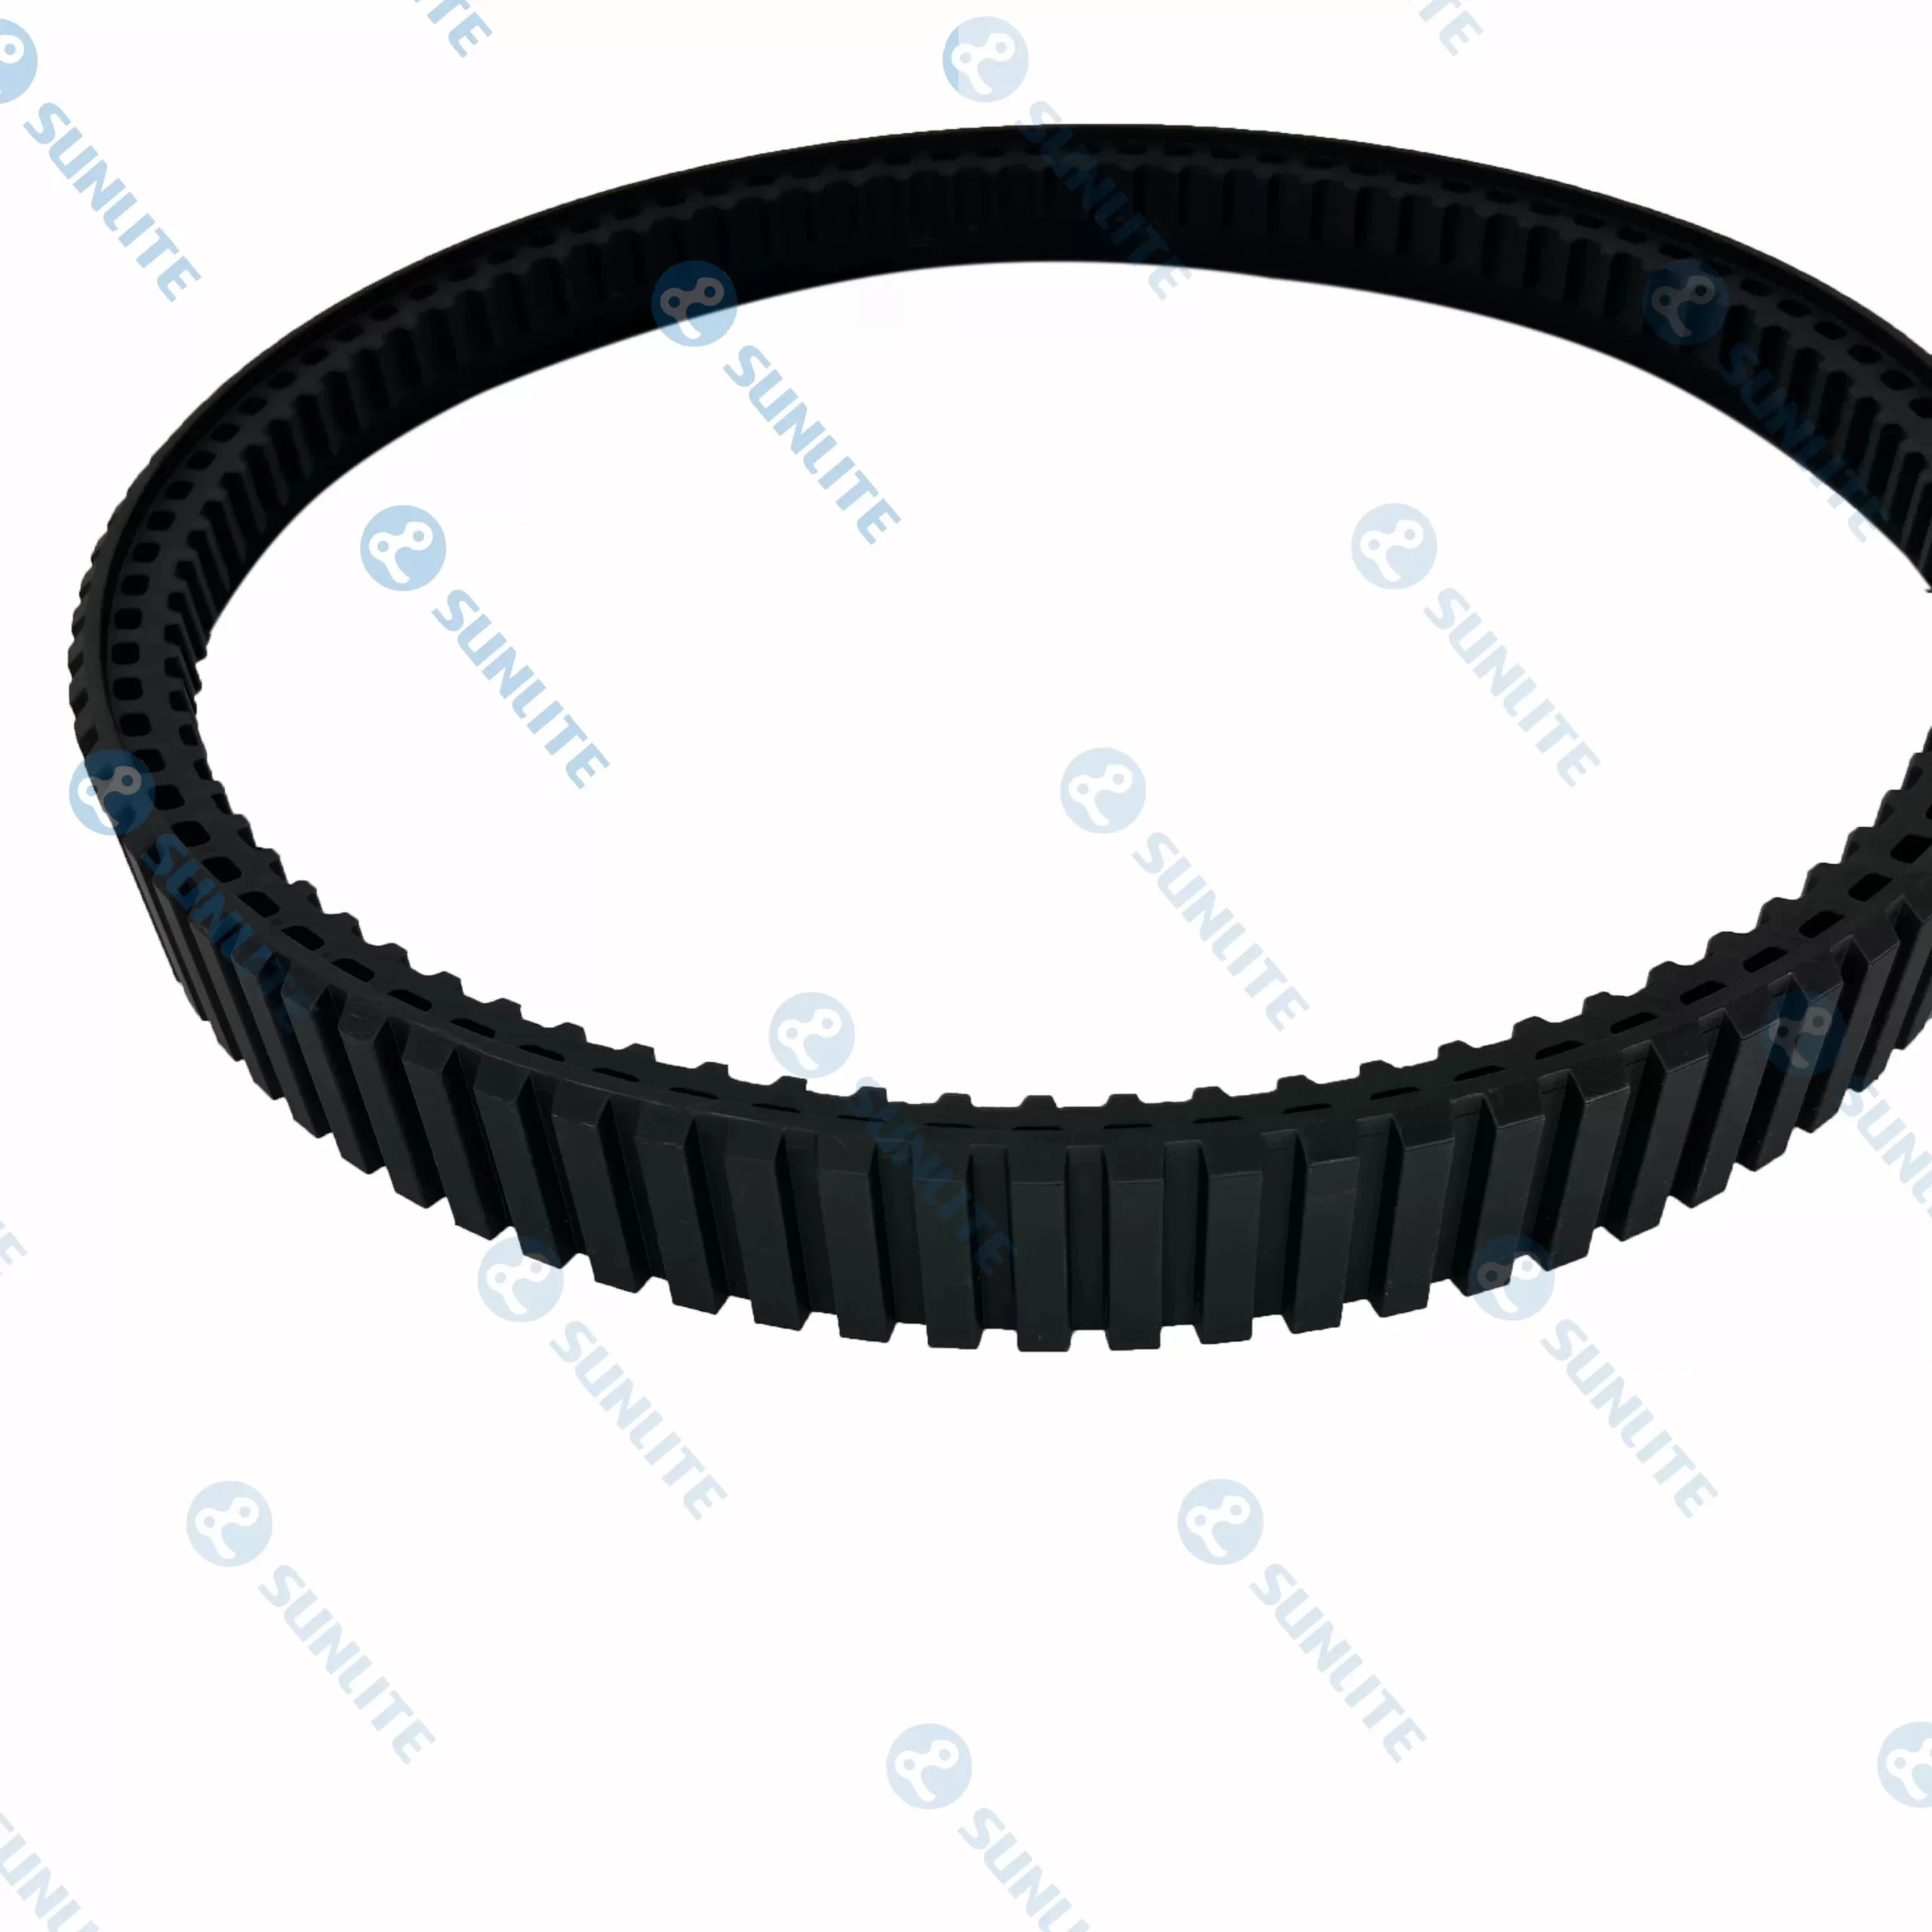
Ռոբոտների ուղու առաջադեմ դիզայնի ճարտարապետական հիմքերը
Բարդ տեղանքում հաջող տեղաշարժը սկսվում է շարժիչի շրջվելուց շատ առաջ: Այն սկսվում է գծագրության տախտակից ռոբոտի ուղու ձևավորում . Ի տարբերություն տրանսպորտային միջոցների ավանդական ճարտարագիտության, ռոբոտաշինությունը պահանջում է նուրբ հավասարակշռություն քաշի, էներգիայի սպառման և «հետքի» օպտիմալացման միջև: Լավ կատարված դիզայնը պետք է հաշվի առնի շարժիչի հավաքման ներքին երկրաչափությունը՝ ապահովելով, որ շարժիչի ճկուն պտույտները, անգործուն սլաքները և ճանապարհի անիվները կատարյալ ներդաշնակությամբ աշխատեն ճկուն արտաքինի հետ:
Մասնագիտացված ռոբոտաշինության մեջ ուղու ներքին կարկասը նույնքան կարևոր է, որքան արտաքին քայլքը: Ինժեներները պետք է որոշեն լարման ճարտարապետությունը՝ օգտագործել պասիվ զսպանակով բեռնված համակարգ, թե ակտիվ հիդրավլիկ կարգավորում: Նպատակը բարդ ռոբոտի ուղու ձևավորում այն է պահպանել մշտական կոնտակտային շերտը նույնիսկ այն ժամանակ, երբ ռոբոտը անցնում է անկանոն խոչընդոտներով, ինչպիսիք են ընկած փայտը կամ ատամնավոր բետոնը: Նախագծման փուլում այս լարումները մոդելավորելով՝ մշակողները կարող են կանխել սովորական խափանման կետերը, ինչպիսիք են «նետված» հետքերը կամ չափազանց թրթռումները, որոնք կարող են քայքայել ինքնաթիռի զգայուն սենսորները, ինչպիսիք են LIDAR-ը և բարձր հստակության տեսախցիկները:
Ռազմավարական գործընկեր ընտրելը. ռոբոտների հետքեր արտադրողի դերը
Քանի որ ինքնավար հարթակների բարդությունը մեծանում է, ռոբոտաշինության ֆիրմայի և նրանց միջև հարաբերությունները ռոբոտի ուղու արտադրող դառնում է զարգացման ցիկլի հիմնաքար: Մի քանի միլիոն դոլար արժողությամբ տեսչական ռոբոտի համար ուղու արտադրությունը շատ հեռու է ստանդարտ արդյունաբերական գոտիներ արտադրելուց: Այն պահանջում է պոլիմերների քիմիայի և կառուցվածքային ամրապնդման խորը պատկերացում:
Մասնագիտացված ռոբոտի ուղու արտադրող ապահովում է փորձաքննություն, որն անհրաժեշտ է կաուչուկի համար ափի ճիշտ կարծրություն և ներքին ամրացման լարերի համար համապատասխան առաձգական ուժ ընտրելու համար՝ լինեն դրանք չժանգոտվող պողպատից, կևլարից կամ մասնագիտացված սինթետիկ մանրաթելերից: Այս համագործակցությունը թույլ է տալիս ստեղծել այնպիսի ուղիներ, որոնք կարող են դիմակայել հատուկ բնապահպանական վտանգներին, ինչպիսիք են նավթադիմացկուն միացությունները նավթավերամշակման ռոբոտների համար կամ չնշող կաուչուկը ներքին անվտանգության դրոնների համար: Արագորեն նախատիպեր ստեղծելու և ցողունի օրինակով կրկնելու կարողությունը՝ ռոբոտաշինության ընկերություններին թույլ է տալիս ճշգրտել իրենց մեքենաները հողի հատուկ տեսակների կամ մագլցման պահանջների համար՝ ընդհանուր հարթակը վերածելով մասնագիտացված գործիքի:
Նյութական գերակայություն դժվար կլիմայական պայմաններում ռետինե ռոբոտների հետքերով
Շարժիչի համակարգում նյութի ընտրությունը շրջակա միջավայրի դեգրադացիայի դեմ առաջնային պաշտպանությունն է: Ռետինե ռոբոտի հետքեր առաջարկում է եզակի առավելությունների շարք մետաղի կամ պլաստիկի այլընտրանքների նկատմամբ, հատկապես խոնավացման և բռնելու առումով: Որոնողափրկարարական կամ ռազմական հետախուզության ժամանակ լռությունը հաճախ պահանջ է: Ռետինը բնականաբար կլանում է շարժիչի մետաղական թխկոցը, ինչը թույլ է տալիս գաղտագողի շարժումներ կատարել, որոնք անհնարին կլինեն պողպատե օղակների դեպքում:
Ավելին, ջերմային կայունությունը ժամանակակից ռետինե ռոբոտի հետքեր նյութագիտության հրաշք է։ Բարձր արդյունավետության սինթետիկ կաուչուկները նախագծված են, որպեսզի մնան ճկուն -40°C-ի դեպքում՝ կանխելով ստանդարտ պոլիմերներում առաջացող ճաքերը, միաժամանակ դիմակայելով «փափկեցնող» էֆեկտին անապատային միջավայրերում, որտեղ հողի ջերմաստիճանը կարող է բարձրանալ: Այս ճկունությունը երաշխավորում է, որ ռոբոտը պահպանում է հետևողական ոլորող մոմենտ մատակարարումը: Կաուչուկի առաձգականությունը նաև ապահովում է «կախոցի» մակարդակ, որը պաշտպանում է ներքին փոխանցման տուփերը հարվածային բեռներից, երբ ռոբոտը ընկնում է եզրից կամ արագությամբ հարվածում թաքնված խոչընդոտին:
Ռոբոտների համար տանկի հետքերով կայունության և ձգողականության բարձրացում
Թեև տերմինը կարող է առաջացնել ծանր տեխնիկայի պատկերներ, ժամանակակից տանկի քայլք ռոբոտների համար թեթև, բարձր ձգողական ճարտարագիտության գլուխգործոցներ են։ «Տանկային» ոճի շարժիչ համակարգը, որը բնութագրվում է իր շարունակական օղակով և սահող ղեկով կառավարելու կարողությամբ, նախընտրելի է ռոբոտաշինության համար, քանի որ այն առաջարկում է զրոյական շրջադարձի շառավիղ: Այս մանևրելու ունակությունը կարևոր է սահմանափակ տարածքներում, ինչպիսիք են թունելները, պահեստները կամ փլուզված շենքերը, որտեղ ավանդական շրջադարձային շրջանը շքեղություն է, որը շրջակա միջավայրը չի ապահովում:
-ի արդյունավետությունը տանկի քայլք ռոբոտների համար ընկած է կողքի պրոֆիլում: Փափուկ տեղանքի համար, ինչպիսին է ցեխը կամ ձյունը, անհրաժեշտ են խորը, ագրեսիվ թիակներ՝ երկիրը «թափելու» և առաջ մղելու համար: Ընդհակառակը, քաղաքային միջավայրերի համար ավելի հարթ, ավելի խիտ փաթեթավորված կողային նախշը մեծացնում է մակերեսի շփումը ասֆալտի և բետոնի վրա՝ կանխելով սայթաքումները և նվազեցնելով մաշվածությունը: Անհատականացնելով այս պրոֆիլները՝ ինժեներները ապահովում են, որ ռոբոտի ուժը վերածվի շարժման, այլ ոչ թե վատնվի սայթաքման ժամանակ: Այս արդյունավետությունն ուղղակիորեն կապված է մարտկոցի աշխատանքի հետ՝ երկարացնելով առաքելության տևողությունը և մեծացնելով ռոբոտային համակարգի ընդհանուր օգտակարությունը:
Շարժիչի բաղադրիչների և ռոբոտների հետքերի մեխանիկական սիներգիա
Ռոբոտաշինության մեջ տարածված սխալ պատկերացումն այն է, որ ուղին մեկուսացված բաղադրիչ է: Իրականում, կատարումը պատվերով ռետինե հետքեր ամբողջովին կախված է մեխանիկական սիներգիայից ներքին գլանափաթեթների և շարժիչի պտուտակների հետ: Երթուղու ներսի «շարժիչի խրոցակները» պետք է ճշգրտորեն համապատասխանեն պտուտակի քայլին, որպեսզի կանխեն «ատամի ցատկը» բարձր ոլորող մոմենտով:
Ժամանակակից ռոբոտի ուղու ձևավորում հաճախ ներառում է «կենտրոնական շարժիչ» կամ «կամուրջ դրայվ» համակարգեր՝ ագրեսիվ մանևրների ժամանակ ուղին հավասարեցված պահելու համար: Երբ ռոբոտը շրջվում է տեղում, կողային ուժերը, որոնք փորձում են ուղին անիվներից քաշել, հսկայական են: Ուղղորդող թևերը ռետինե կաղապարի մեջ ինտեգրելով՝ արտադրողները կարող են ապահովել, որ ուղին կենտրոնացած մնա նույնիսկ այն ժամանակ, երբ ռոբոտը կողքից սահում է զառիթափ լանջի վրա: Այս մեխանիկական հուսալիությունն այն է, ինչը թույլ է տալիս օպերատորներին վստահել իրենց մեքենաներին «առանց գնալու» գոտիներում, որտեղ կանգառում գտնվող ռոբոտի ձեռքով վերականգնումն անհնար կլինի:
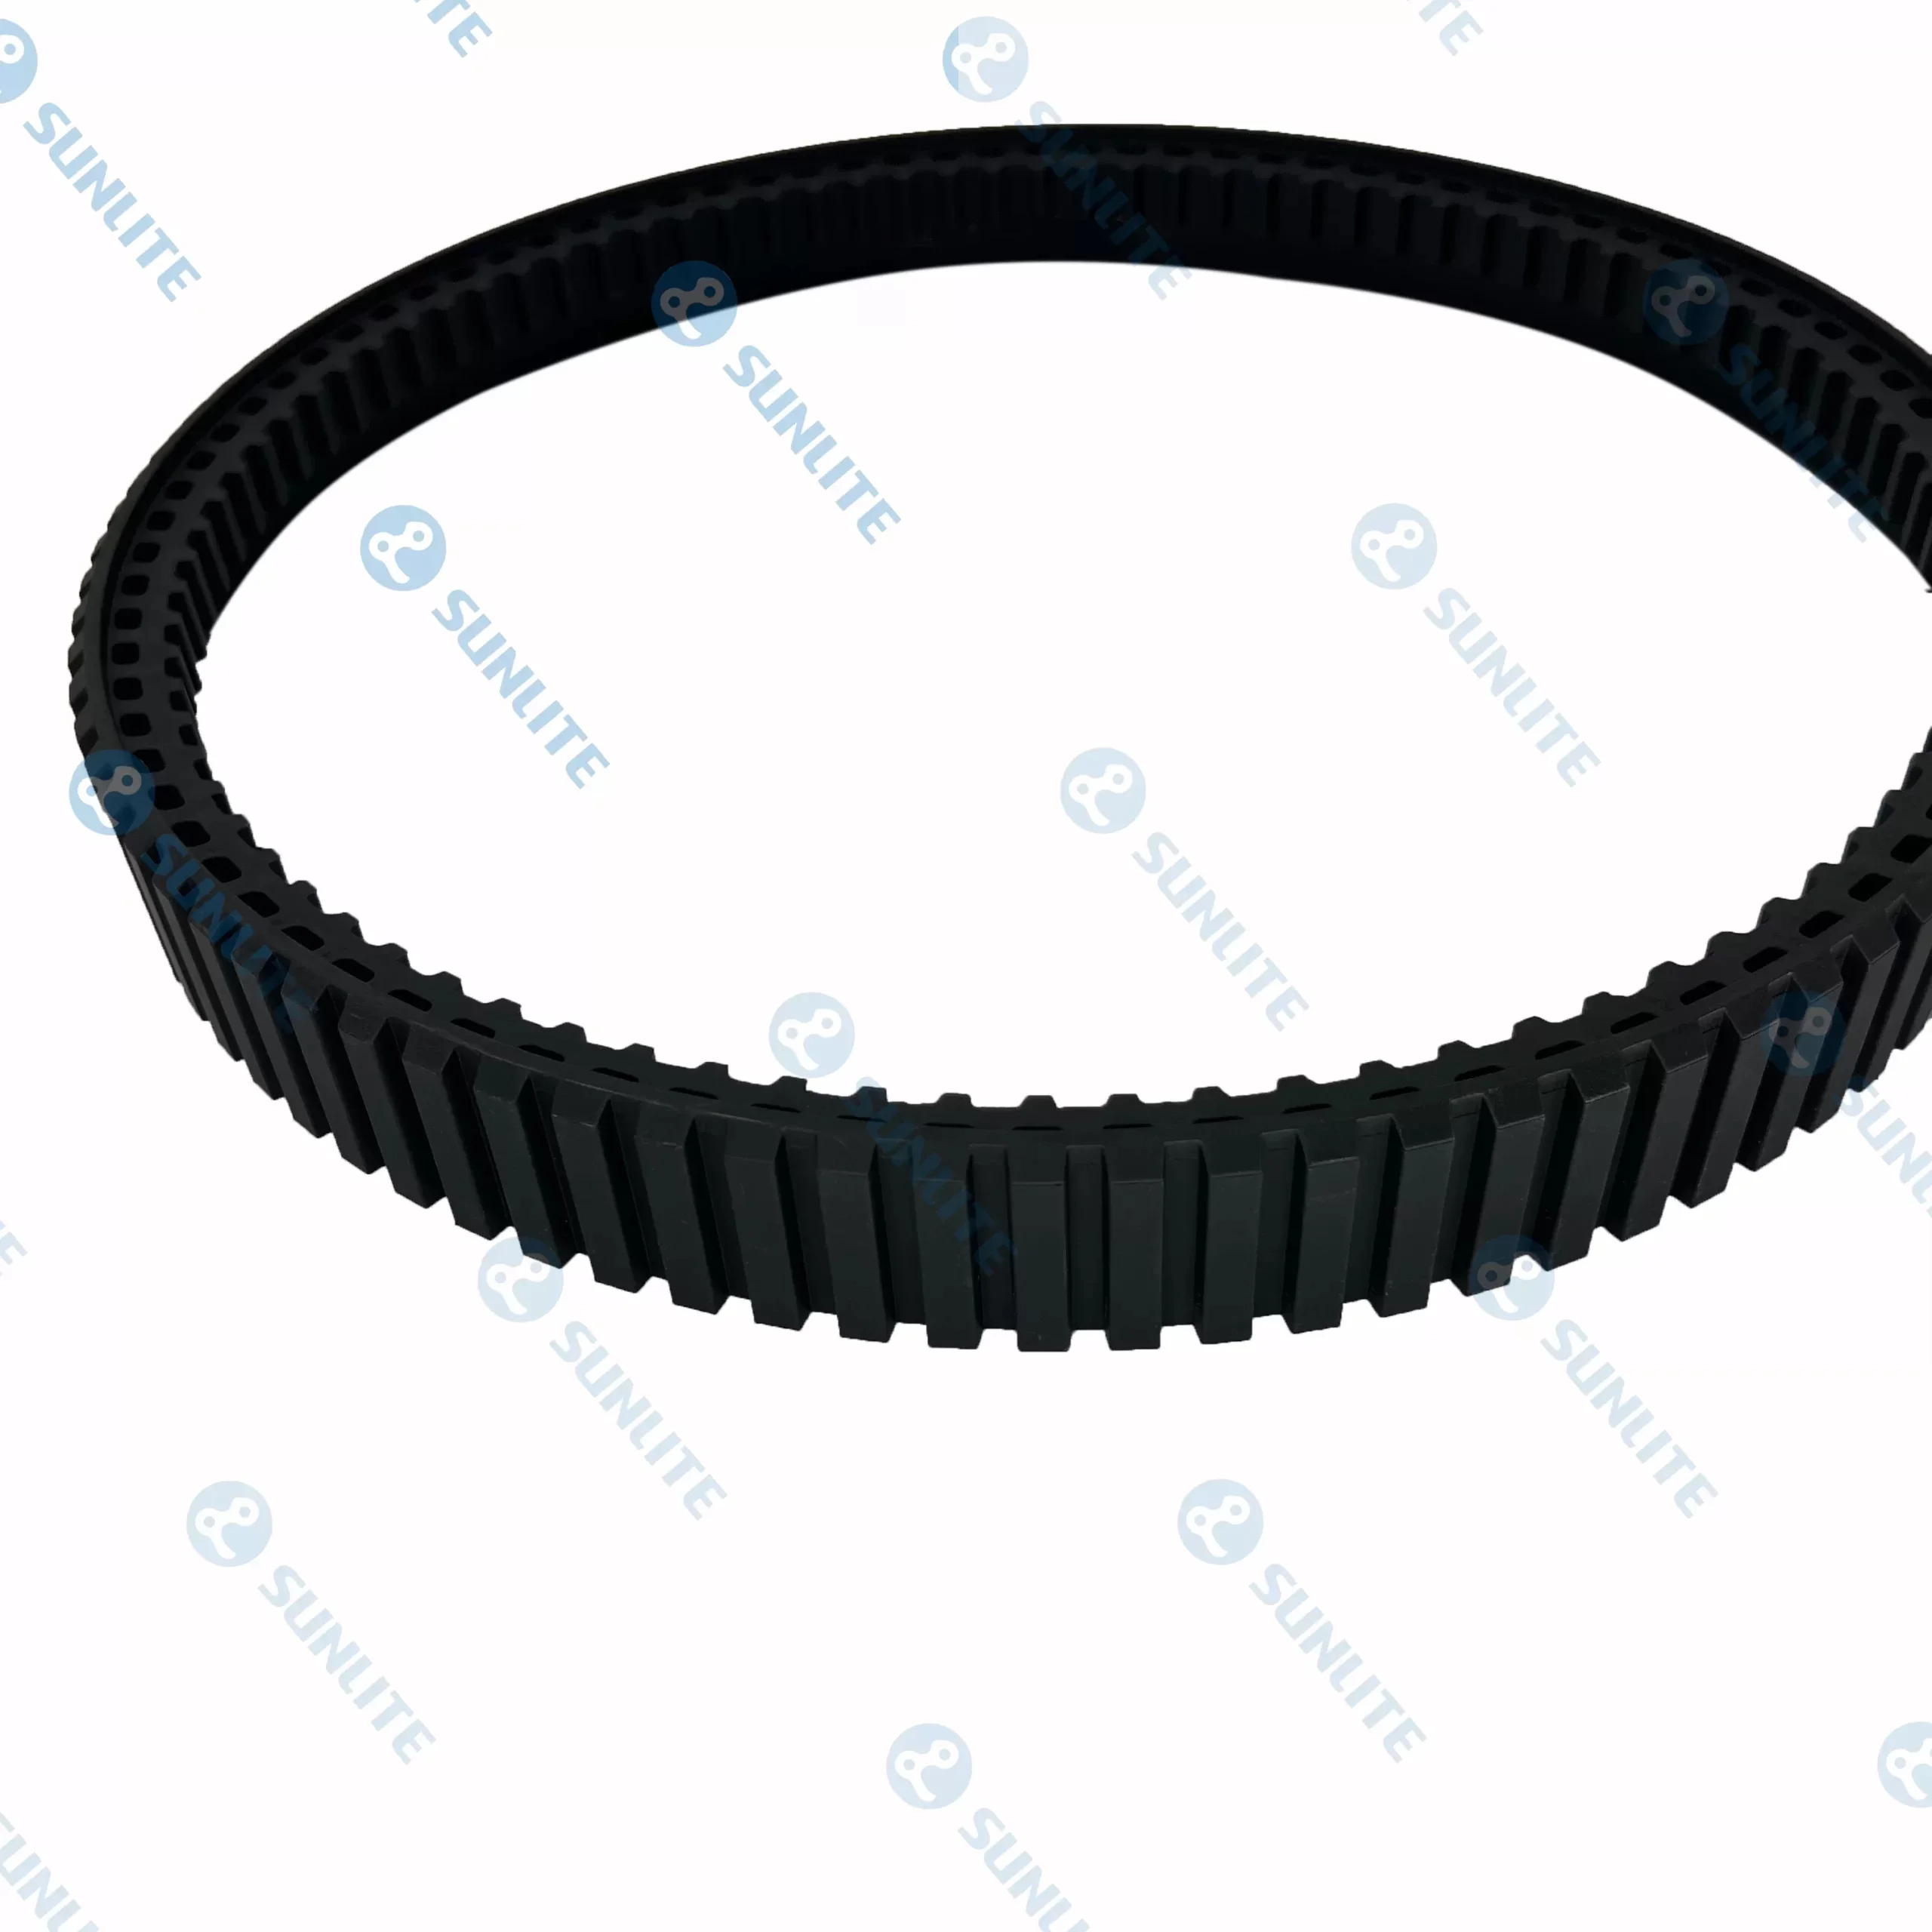
Ռոբոտաշինության արդյունաբերության արագ ընդլայնումը դուրս է եկել ստանդարտացված լաբորատոր նախատիպերից: